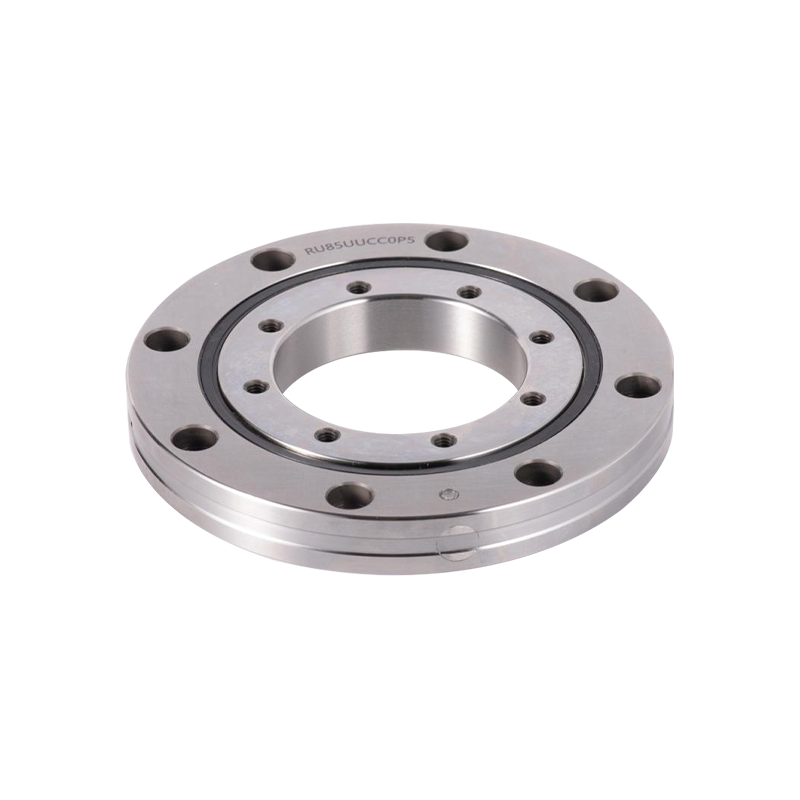
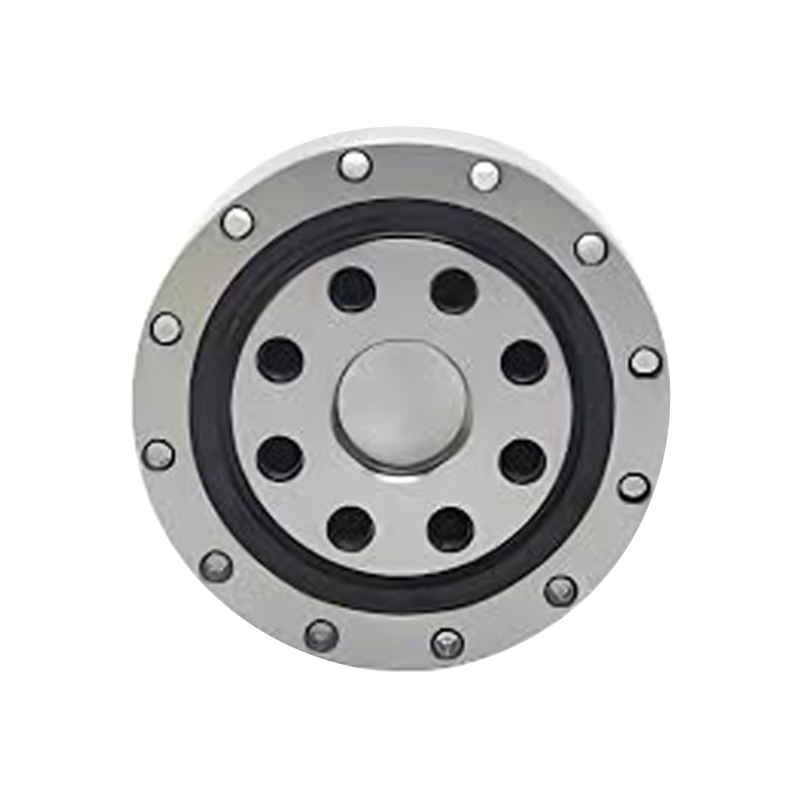
Sambungan robot beroperasi di bawah gabungan kekangan yang unik. Mereka mestilah ringan, namun cukup tegar untuk menahan pesongan di bawah beban. Mereka mesti berputar dengan ketepatan tahap mikron, namun bertahan beribu-ribu kitaran setiap hari. Dan mereka mesti mengendalikan beban jejarian, paksi, dan momen secara serentak, selalunya dalam jejak tidak lebih daripada beberapa sentimeter. Di sinilah galas RB2508 masuk dalam gambar.
Sebagai galas penggelek bersilang keratan nipis berukuran lubang 25 mm, diameter luar 41 mm dan hanya 8 mm lebar, RB2508 direka bentuk untuk aplikasi berketumpatan tinggi dan berkepentingan tinggi seperti ini. Ia bukan sekadar komponen; ia adalah keputusan reka bentuk yang mempengaruhi kebolehulangan robot, tingkah laku terma dan selang penyelenggaraan. Artikel ini mengkaji alasan teknikal di sebalik RB2508, kelebihan strukturnya, kriteria pemilihan dan cara menggabungkan penyepaduan lengkap robot.
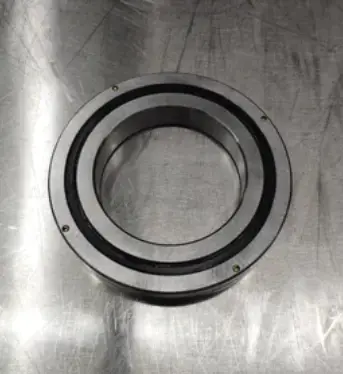
Dalam sendi robot, galas bukanlah bahagian pasif. Ia mentakrifkan rantaian kekakuan dan secara langsung mempengaruhi ketepatan kedudukan mutlak.
Sambungan robot tradisional selalunya bergantung pada gabungan galas bebola alur dalam, pasangan sentuhan sudut, atau galas roller tirus. Setiap satu daripada ini mengendalikan beban terhad dengan baik, tetapi ia memerlukan latihan pramuat yang teliti dan menggunakan lebih banyak ruang paksi. RB2508 mengambil jalan yang berbeza.
Dalam galas penggelek bersilang, penggelek silinder disusun pada selang 90 darjah dalam alur berbentuk V. Orientasi ini membolehkan galas tunggal menyerap beban jejarian, beban paksi dalam kedua-dua arah, dan beban momen senget secara serentak. Untuk sambungan robot, ini diterjemahkan kepada reka bentuk perumahan yang lebih ringkas, komponen yang lebih sedikit dan timbunan paksi yang lebih pendek.
RB2508 menggunakan cincin luar berpecah dan cincin dalam satu keping. Konfigurasi ini amat sesuai apabila ketepatan putaran gelang dalam keadaan kritikal, yang biasa berlaku dalam sendi robot di mana gelang dalam bersambung ke bebibir keluaran atau pemacu harmonik. Cincin luar berpecah membolehkan pelarasan pramuat semasa pemasangan, manakala cincin dalam integral mengekalkan kebulatan dan ketegaran.
Dengan lubang 25 mm dan lebar 8 mm, RB2508 dikelaskan sebagai galas keratan nipis. Galas bahagian nipis terdedah kepada ubah bentuk jika dikendalikan atau dipasang dengan tidak betul, tetapi disokong dengan betul, ia menawarkan nisbah kesan kepada berat yang sangat baik. Susun atur penggelek bersilang mengimbangi ketebalan dinding yang dikurangkan dengan mengagihkan beban merentasi bilangan elemen penggelek yang lebih besar.
Sebelum menyepadukan RB2508 ke dalam gabungan robot, jurutera hendaklah menyemak dimensi teras dan penarafan bebannya. Jadual di bawah meringkaskan parameter penting.
| Parameter | Nilai |
|---|---|
| Diameter gerudi (d) | 25 mm |
| Diameter luar (D) | 41 mm |
| Lebar (B) | 8 mm |
| Diameter bulatan padang penggelek (dp) | 32 mm |
| Bahu cincin dalam (ds) | 28.5 mm |
| Bahu cincin luar (Dh) | 35.5 mm |
| Penilaian beban dinamik asas (C) | 3.63 kN |
| Penilaian beban statistik asas (C0) | 3.83 kN |
| Berat badan | Kira-kira 0.05 kg |
RB2508 sering dinyatakan dengan akhiran yang mentakrifkan pengedap, pelepasan dan ketepatan. Gabungan biasa termasuk:
Sebagai contoh, RB2508UUCC0P5 menandakan galas berkedap dua, pramuat dengan ketepatan P5. Memilih kelegaan atau gred ketepatan yang salah boleh menyebabkan geseran yang berlebihan, penjanaan haba atau kekakuan yang tidak mencukupi untuk gelung kawalan robot.
Galas bahagian nipis adalah sensitif kepada herotan akibat pemasangan. Jika perumah atau bahu aci tidak dimesin dengan keratan dan kesegaran yang betul, raceway boleh berubah bentuk, menyebabkan riak tork dan keletihan pramatang. Ini bukan kecacatan galas; ia adalah keperluan peringkat sistem. Jurutera harus mengesahkan toleransi perumahan dan mempertimbangkan untuk menggunakan prosedur pemasangan terkawal.
RB2508 digunakan secara meluas dalam sambungan robot industri, paksi putar, dan peringkat kedudukan ketepatan. Keupayaannya untuk membawa beban gabungan dalam sampul surat yang padat menjadikannya sesuai semula jadi untuk robot kolaboratif, lengkap SCARA dan kesan akhir di mana ruang adalah pada premium.
Dalam sendi robot, larian paksi dan jejari secara langsung mempengaruhi ketepatan titik pusat alat. Galas roller bersilang dengan toleransi yang ketat meminimumkan sisihan ini, membolehkan pengawal mengekalkan kebolehulangan dalam berjuta-juta kitaran. Varian CC0 pramuat sering dipilih atas sebab ini, kerana ia menghilangkan kelegaan dalaman dan meningkatkan kekukuhan berkesan sendi.
Sendi robot jarang melihat beban berterusan. Mereka mengalami permulaan, perhentian dan perubahan yang kerap dalam muatan. Elemen Geometri bergolek RB2508 mengedarkan sentuhan tegas merentas kawasan yang lebih besar daripada galas bebola dengan saiz yang sama, yang boleh memanjangkan hayat keletihan dalam keadaan berayun atau beban berubah-ubah. Walaupun pengiraan hayat yang tepat bergantung pada spektrum beban, kelebihan asas terletak pada hubungan garis penggelek silinder berbanding titik sentuhan bola.
Aplikasi Biasa:
Harga untuk RB2508 bergantung kepada beberapa faktor: gred ketepatan (P5, P4, P2), pelepasan atau pramuat (C0, CC0), pilihan pengedap (UU atau terbuka), dan kuantiti pesanan. Oleh kerana pembolehubah ini mempengaruhi kedua-dua kos pembuatan dan masa pendahuluan, senarai harga generik jarang tepat.
Untuk menerima petikan yang bermakna, sediakan maklumat berikut:
Pembekal dengan sokongan kejuruteraan juga boleh membantu dengan dimensi bukan standard, pramuat tersuai dan panduan pemasangan. Apabila menilai pembekal, tanya sama ada mereka boleh menyediakan model 3D, lukisan dimensi dan perundingan teknikal untuk reka bentuk bersama tertentu.
Penarafan beban dinamik asas (C) ialah 3.63 kN, dan penarafan beban statik asas (C0) ialah 3.83 kN.
Dari segi dimensi, ia mungkin bertukar dengan galas roller bersilang 25x41x8 mm yang lain. Walau bagaimanapun, gred ketepatan, kelegaan dan reka bentuk dalaman boleh berbeza-beza. Sentiasa sahkan kod akhir dan keperluan prestasi sebelum penggantian.
Pastikan rumah dan bahu aci rata dan berserenjang. Elakkan memaksa gala semasa pemasangan, dan ikuti urutan pengetatan yang disyorkan. Untuk galas bahagian nipis, herotan pelekap adalah punca biasa kehilangan ketepatan.
Banyak pembekal menawarkan fail LANGKAH 3D dan lukisan 2D atas permintaan. Ini berguna untuk penyepaduan ke dalam reka bentuk penghantaran robot dan untuk mengesahkan kesesuaian sebelum membuat pesanan.
Kategori Produk
Hubungi Kami

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

No. 1, Jalan He Huan, Pekan Huai Dai, Daerah Binhu, Bandar Wuxi.
sedia untuk Bermula?
Hubungi Kami

Sekarang!
UKL BEARING